

Gambe robotiche con muscoli e tendini stampati in 3D: si muovono come quelle umane
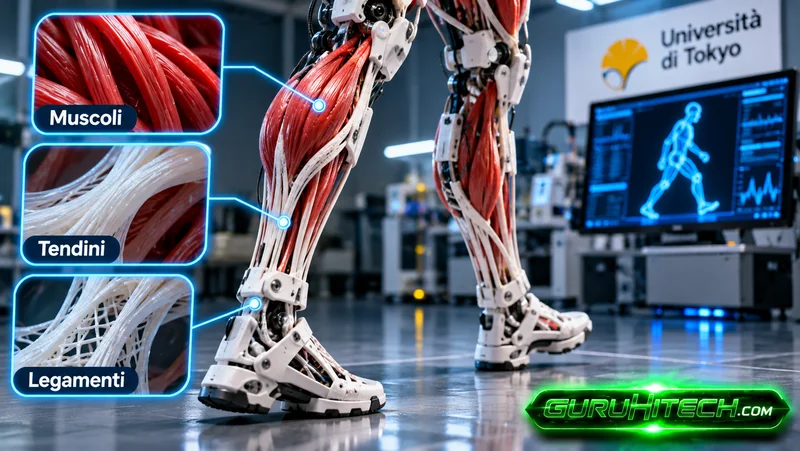
I ricercatori dell’Università di Tokyo hanno realizzato un paio di gambe robotiche a grandezza naturale che riproducono alcune caratteristiche meccaniche di muscoli, tendini, legamenti e tessuti ammortizzanti del corpo umano. La novità è nel metodo di costruzione: invece di utilizzare materiali diversi per ciascuna componente, gli scienziati hanno impiegato un unico poliuretano termoplastico flessibile, il TPU, modificando la geometria interna dei pezzi stampati in 3D per ottenere rigidità ed elasticità differenti.
Il prototipo, con arti lunghi circa 95 centimetri, ha eseguito movimenti coordinati e passi alternati durante prove con sostegno esterno. È un risultato importante per la robotica biomimetica, ma va chiarito un limite: queste gambe non sono ancora in grado di camminare da sole o mantenersi in equilibrio senza aiuto. Lo studio, firmato da Shunnosuke Yoshimura, Kento Kawaharazuka e Kei Okada, è stato pubblicato sulla rivista scientifica Advanced Intelligent Systems.
Muscoli, tendini e legamenti robotici realizzati con un solo materiale
I robot umanoidi tradizionali utilizzano spesso giunti rigidi, cuscinetti, cavi e attuatori per ottenere movimenti simili a quelli delle articolazioni. Il corpo umano, invece, si muove grazie all’interazione tra strutture con proprietà meccaniche molto diverse.
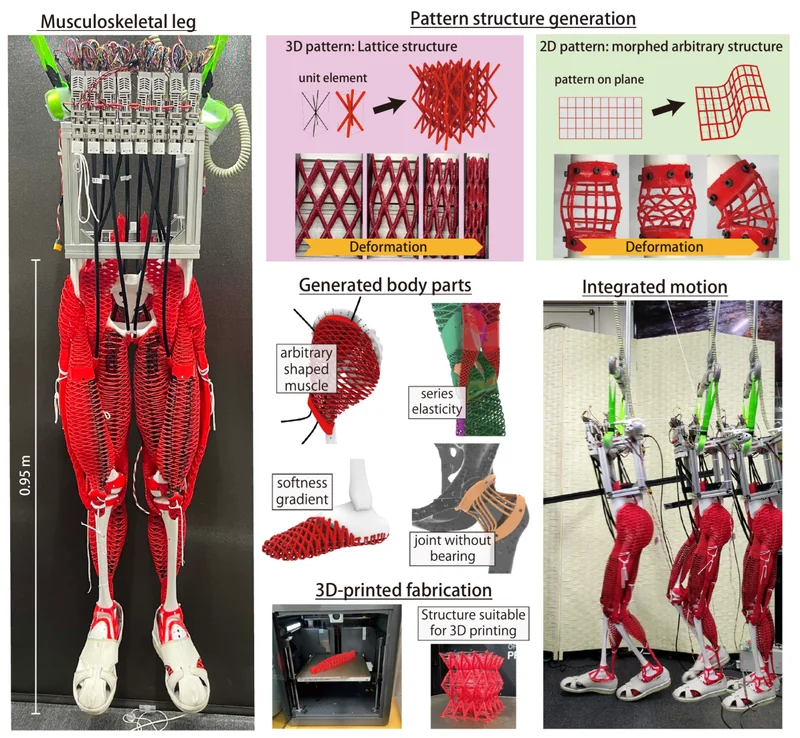
Per avvicinarsi a questo principio, il gruppo giapponese ha sviluppato un sistema di progettazione parametrica che trasforma le forme anatomiche in strutture reticolari stampabili in 3D. Il materiale di partenza è sempre TPU 95A, ma la densità delle celle e lo spessore dei collegamenti vengono modificati in base alla funzione richiesta.
Le parti più morbide imitano l’elasticità dei muscoli, quelle più rigide svolgono il ruolo di tendini, mentre altre strutture limitano il movimento delle articolazioni come farebbero i legamenti. Le piante dei piedi includono inoltre zone ammortizzanti.
Non si tratta di tessuti biologici artificiali nel senso stretto del termine: il TPU non si contrae spontaneamente come un muscolo umano. Le strutture stampate riproducono alcune proprietà fisiche dei tessuti, ma la forza necessaria al movimento proviene da motori elettrici.
Come si muovono le nuove gambe robotiche
Per azionare gli arti, i ricercatori hanno collocato motori e pulegge nella zona del bacino. Questi dispositivi tirano fili collegati alle strutture flessibili attraverso cavi di trasmissione, provocando movimenti simili alla contrazione muscolare.
La scelta di posizionare i motori nella parte superiore permette di ridurre il peso delle gambe, un vantaggio per un robot che deve muovere ripetutamente ginocchia e caviglie.
Le articolazioni di anca, ginocchio e caviglia sono vincolate da legamenti stampati in 3D anziché dai tradizionali cuscinetti rigidi. In questo modo il movimento nasce dall’interazione tra tensione dei cavi, deformazione del materiale e limiti imposti dalle strutture flessibili.
Durante le prove su una singola gamba, il gruppo ha verificato diverse azioni coordinate. Il prototipo ha mostrato flessioni dell’anca di circa 90 gradi e del ginocchio di circa 105 gradi, dimostrando che la soluzione può produrre movimenti articolari complessi.
Il robot compie passi di 40 e 80 centimetri, ma resta sospeso
Per studiare il movimento delle due gambe insieme, gli scienziati hanno costruito un sistema bipede a dimensioni realistiche e lo hanno collegato a un supporto esterno. La struttura sosteneva una parte del peso e limitava le rotazioni del busto.
Il robot ha eseguito due sequenze di passi alternati: una con passi di 40 centimetri ogni 1,6 secondi e una con passi di 80 centimetri ogni 2,4 secondi. I movimenti erano generati da comandi prestabiliti che regolavano la lunghezza dei cavi.
Il test dimostra che muscoli, tendini e legamenti artificiali possono lavorare insieme in un sistema di dimensioni paragonabili a quelle umane. Non dimostra, però, la capacità di camminare in autonomia: l’equilibrio non era gestito dal robot e il supporto esterno aveva proprio lo scopo di separare questo problema dalla valutazione meccanica.
La distinzione è fondamentale, perché un robot che esegue passi mentre è sostenuto deve affrontare difficoltà molto diverse da un umanoide capace di muoversi liberamente su pavimenti irregolari.
Leggi anche:
Perché la stampa 3D potrebbe semplificare la costruzione degli umanoidi
Uno degli obiettivi della ricerca è rendere più semplice la fabbricazione dei sistemi muscoloscheletrici. Nelle soluzioni tradizionali, ogni elemento morbido può richiedere materiali, stampi e processi di assemblaggio specifici.
Con il metodo sviluppato a Tokyo, le caratteristiche meccaniche vengono definite modificando parametri digitali della struttura, senza cambiare necessariamente materiale. Un pezzo usurato può inoltre essere ristampato senza preparare uno stampo dedicato.
Questo approccio potrebbe favorire la realizzazione di robot con anatomie differenti e ridurre alcuni passaggi manuali. Il vantaggio, però, non riguarda ancora i tempi di produzione: stampare un singolo muscolo di grandi dimensioni può richiedere da 20 a 40 ore.
Anche il comportamento del TPU nel tempo rappresenta una sfida. Le strutture esaminate hanno resistito a numerosi cicli di carico senza rompersi, ma la loro rigidità può cambiare con le sollecitazioni ripetute. Per un robot destinato a lavorare ogni giorno, questo aspetto dovrà essere affrontato.
Quali problemi devono ancora risolvere i ricercatori
Il limite più evidente è l’assenza di una camminata autonoma con controllo dell’equilibrio. Il prototipo è stato progettato principalmente per verificare la possibilità di combinare strutture flessibili e movimenti coordinati, non per dimostrare prestazioni già paragonabili a quelle di un essere umano.
Un’altra difficoltà riguarda l’attrito nei cavi che trasferiscono la forza dai motori alle gambe. Quando il percorso dei cavi diventa più curvo, una parte maggiore della forza viene persa, rendendo più complicato controllare con precisione i movimenti.
Gli scienziati dovranno inoltre studiare la durata dei materiali, l’efficienza energetica, la produzione su larga scala e l’integrazione di sensori che permettano al robot di percepire posizione e sollecitazioni.
La ricerca suggerisce possibili sviluppi verso umanoidi completi e sistemi con sensori incorporati nelle strutture flessibili, ma queste applicazioni restano prospettive future, non capacità già dimostrate.
Un passo avanti nella robotica, senza confondere somiglianza e capacità
L’aspetto più interessante del progetto non è semplicemente l’aspetto delle gambe, ma il tentativo di riprodurre il comportamento meccanico dei tessuti umani attraverso un metodo di progettazione unico. È una strada diversa da quella dei robot costruiti quasi esclusivamente con componenti rigidi.
Bisogna però evitare un equivoco: somigliare anatomicamente a un essere umano non significa saper camminare come lui. Le gambe dell’Università di Tokyo riescono a coordinare diversi movimenti, ma per diventare parte di un robot realmente autonomo avranno bisogno di sistemi di equilibrio, controllo e percezione molto più avanzati.
La scoperta dimostra soprattutto che la stampa 3D può diventare uno strumento per costruire strutture robotiche complesse e deformabili, non soltanto involucri o pezzi rigidi. Se i problemi di durata, controllo e produzione verranno risolti, i futuri robot umanoidi potrebbero avere articolazioni e movimenti meno meccanici e più vicini a quelli del corpo umano.
Ti potrebbe interessare:
Segui guruhitech su:
- Google News: bit.ly/gurugooglenews
- Telegram: t.me/guruhitech
- Facebook: facebook.com/guruhitechfb
- X (Twitter): x.com/guruhitech1
- Bluesky: bsky.app/profile/guruhitech.bsky.social
- Rumble: rumble.com/user/guruhitech
- VKontakte: vk.com/guruhitech
- MeWe: mewe.com/i/guruhitech
- Skype: live:.cid.d4cf3836b772da8a
- WhatsApp: bit.ly/whatsappguruhitech
Esprimi il tuo parere!
Ti è piaciuta questa notizia? Lascia un commento nell’apposita sezione che trovi più in basso e se ti va, iscriviti alla newsletter.
Per qualsiasi domanda, informazione o assistenza nel mondo della tecnologia, puoi inviare una email all’indirizzo [email protected].
Che ne pensi?
Scopri di più da GuruHiTech
Abbonati per ricevere gli ultimi articoli inviati alla tua e-mail.