
Un robot impara ad aprire le porte guardando video: il test in Argentina
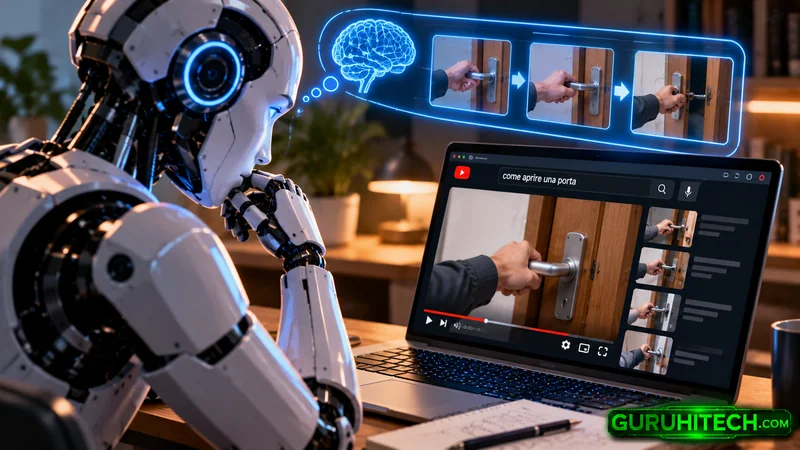
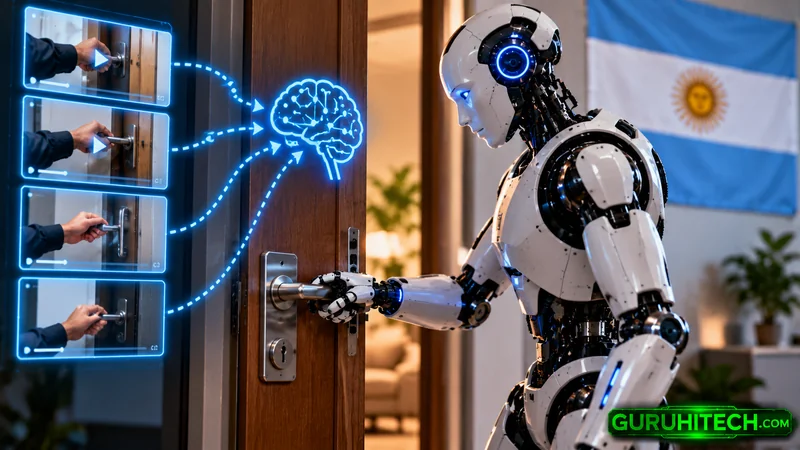
Un robot che osserva video di persone mentre aprono porte, studia come si muovono le maniglie e poi prova a ripetere l’operazione su accessi mai incontrati prima. È l’esperimento descritto a Buenos Aires, in Argentina, dove un sistema robotico su ruote, dotato di telecamere e braccio meccanico, avrebbe imparato ad aprire porte senza ricevere una procedura specifica per ciascuna serratura.
Il risultato dichiarato è notevole: 84% di tentativi riusciti su 56 prove, con un tempo medio di 19 secondi per apertura. La notizia è stata raccontata da Infobae e Diario22, ma non è stato possibile individuare una pubblicazione scientifica, un repository tecnico o un comunicato di un’università che permetta di verificare autonomamente tutti i numeri. È quindi opportuno leggere i risultati come dati riportati dalle testate, non come prestazioni già certificate.
Come si insegna a un robot ad aprire una porta usando i video
L’approccio descritto non consiste nel programmare manualmente ogni movimento. Il sistema osserva sequenze video di maniglie, chiavistelli e porte in movimento, cercando di riconoscere le relazioni tra un’azione e il suo effetto: una mano si avvicina, afferra una leva, la ruota e la porta si apre.
Per addestrarlo sarebbero stati raccolti 1.280 filmati, lunghi tra 8 e 30 secondi, in quattro edifici di Buenos Aires. Il materiale grezzo ammontava a 64 ore, ridotte a 9 ore di registrazioni utili dopo la selezione. Gli ambienti comprendevano uffici, un centro medico, un condominio e uno spazio di coworking.
Le riprese non avrebbero richiesto una descrizione manuale di ogni gesto. Il software avrebbe sfruttato il movimento degli oggetti nell’immagine, le variazioni dell’angolo delle maniglie e perfino il clic del meccanismo di chiusura per distinguere i tentativi riusciti da quelli falliti.
La differenza rispetto a un robot tradizionale è importante: invece di ricevere soltanto una sequenza fissa di comandi, il sistema cerca di riconoscere uno schema e adattarlo a una porta differente. Non significa però che il robot comprenda gli oggetti come un essere umano o che possa aprire qualsiasi serratura.
Telecamere, sensore di profondità e braccio a sei gradi di libertà
Il prototipo descritto utilizza una piattaforma mobile con ruote e un braccio robotico a sei gradi di libertà. La visione è affidata a due telecamere RGB e a una camera di profondità, che aiutano il software a stimare posizione, distanza e orientamento della maniglia.
Le immagini verrebbero elaborate a 30 fotogrammi al secondo. Una volta individuato il punto di presa, il robot avvicina il braccio, applica una forza controllata e prova a ruotare la maniglia. Se il chiavistello non cede, non dovrebbe continuare a spingere indiscriminatamente: arretra leggermente e modifica l’angolo del movimento.
Il ciclo di percezione e decisione avrebbe una durata media di 340 millisecondi. Tra gli accorgimenti citati ci sono micro-rotazioni progressive di cinque gradi, filtri per ridurre gli errori causati dai riflessi e una memoria di breve durata che evita di ripetere subito una manovra inefficace.
Il sistema lavorerebbe inoltre con limiti di forza prestabiliti, una precauzione indispensabile quando un braccio meccanico interagisce con oggetti progettati per essere maneggiati da persone.
Leggi anche:
L’84% di successo non significa che possa aprire ogni porta
Per verificare se l’apprendimento funzionasse anche fuori dagli ambienti utilizzati per raccogliere i filmati, il robot sarebbe stato provato su 14 porte sconosciute distribuite in tre edifici di Buenos Aires. In totale sono stati riportati 56 tentativi, con una percentuale di riuscita dell’84%.
I risultati peggiori sarebbero arrivati con pomelli rotondi e superfici molto riflettenti. Nel primo caso, la presa è più complessa rispetto a una maniglia a leva; nel secondo, i riflessi possono ingannare le telecamere e spostare il punto in cui il braccio tenta di afferrare il meccanismo.
La prova non dimostra quindi che il robot sia in grado di superare serrature chiuse a chiave, sistemi di controllo accessi o dispositivi di sicurezza. Aprire una porta non bloccata è un problema di manipolazione robotica molto diverso dall’aggirare una chiusura protetta.
Anche l’84% va interpretato nel suo contesto: deriva da un numero relativamente limitato di tentativi e, senza una documentazione tecnica pubblica completa, non consente di stabilire quanto il sistema sarebbe affidabile in migliaia di ambienti differenti.
Quanto costa il robot e come vengono evitati i danni
La configurazione hardware descritta dalle testate avrebbe un costo complessivo di circa 6.600 dollari, distribuiti tra piattaforma mobile, braccio, telecamere, sensore di profondità e computer di bordo. Si tratta di una stima del prototipo, non del prezzo di un prodotto commerciale.
Il robot peserebbe 13,5 chilogrammi e utilizzerebbe una batteria da 220 Wh, sufficiente secondo il resoconto per circa 2,8 ore di prove con la visione attiva.
Durante le sperimentazioni sarebbero stati adottati un limite di forza di 20 newton e un contatto iniziale molto leggero, di 2 newton. Gli sviluppatori avrebbero inoltre previsto la presenza di tre persone per controllare l’operazione e annotare gli esiti.
I resoconti parlano di piccoli danni iniziali alle porte e della sostituzione di due chiavistelli. Dopo le modifiche al controllo della forza e alla strategia di movimento, non sarebbero stati registrati ulteriori danni in 112 interazioni consecutive. Anche questi dati richiederebbero una verifica indipendente.
Perché insegnare ai robot con i video potrebbe cambiare la robotica
L’aspetto più interessante dell’esperimento non è la porta in sé, ma il metodo. Un robot tradizionale può essere estremamente preciso in una fabbrica organizzata, dove ogni oggetto si trova nella posizione prevista. Le difficoltà aumentano quando deve agire in ambienti reali e imprevedibili, tra maniglie diverse, superfici lucide e oggetti non standardizzati.
L’apprendimento da video potrebbe ridurre il numero di dimostrazioni robotiche da registrare e consentire di sfruttare azioni umane già documentate. È una direzione di ricerca concreta: per esempio, il progetto HumanEgo dell’Università del Maryland ha mostrato come ricavare abilità di manipolazione da filmati in prima persona, mentre altri laboratori studiano l’adattamento dei robot a porte e cassetti sconosciuti.
Il salto più difficile rimane trasformare ciò che un algoritmo riconosce in un video in movimenti fisici affidabili. Un braccio meccanico non ha la sensibilità e la destrezza di una mano umana, e un errore di pochi centimetri può far fallire un’operazione apparentemente banale.
Se i risultati argentini verranno documentati e replicati, questo approccio potrebbe contribuire allo sviluppo di robot per uffici, strutture sanitarie e assistenza quotidiana. Per il momento, la notizia offre soprattutto un esempio promettente di apprendimento robotico attraverso l’osservazione, con limiti tecnici e verifiche ancora aperte.
Ti potrebbe interessare:
Segui guruhitech su:
- Google News: bit.ly/gurugooglenews
- Telegram: t.me/guruhitech
- Facebook: facebook.com/guruhitechfb
- Instagram: instagram.com/guruhitech_official/
- X (Twitter): x.com/guruhitech1
- Bluesky: bsky.app/profile/guruhitech.bsky.social
- Rumble: rumble.com/user/guruhitech
- VKontakte: vk.com/guruhitech
- MeWe: mewe.com/i/guruhitech
- Skype: live:.cid.d4cf3836b772da8a
- WhatsApp: bit.ly/whatsappguruhitech
Esprimi il tuo parere!
Che ne pensi di questa notizia? Lascia un commento nell’apposita sezione che trovi più in basso e se ti va, iscriviti alla newsletter.
Per qualsiasi domanda, informazione o assistenza nel mondo della tecnologia, puoi inviare una email all’indirizzo [email protected].
Scopri di più da GuruHiTech
Abbonati per ricevere gli ultimi articoli inviati alla tua e-mail.